الفريق العربي للبرمجةأرشيف المنتديات · 2000 – 2023
نسخة أرشيفية للقراءة فقط — التسجيل والمشاركة مغلقان، والمحتوى محفوظ كما كان.

kinematic inverse&robotic

بدأه hbate_allah في 6 أكتوبر 2011 · 9 رد · 2,723 مشاهدة · في التحكم الصناعي وربط الحاسب بالعالم الخارجي
مشاركة: واتساب X فيسبوك تيليجرام
#1 صاحب الموضوع

السلام عليكم

انا ساعمل على مشروع يقوم لا اعرف الشرح بالعربية المهم انني في هذا المشروع اقوم اولا بجلب انسان يقوم ببعض الحركات البسيطة و اعمل لحركاته motion capture

من ثم اقوم باعادة تجسييد هذا الانسان اي بالبرمجة ما يعرف بالروبوت و هذا يتضمن الاذرع و زواياها الارجل و ما الى ذلك و استعمل kinematic inverse للتحريك

الان بالنسبة لي انا مبتداة في هذا المجال و لا اعرف من اين ابدا خاصة فيما يتعلق بالبرمجة (لانني من الناحية النظرية اقرا المقالات)

لكن بما ابرمج ؟ كيف ابرمج؟ كيف احسب الزوايا ؟ .........لدي الف سؤال في راسي

و بصراحة انا خائفة من عدم وجدود اجابة لها :S :S

ارجو ان اجد بعض الاجابات عندكم
#2

السلام عليكم ..

kinematic أو الكينماتيكا هي علم الحركة المجردة (حسب ترجمة جوجل) . و لدينا نوعين منها forward kinematics الذي يحسب موقع الجسم Position بعد سلسلة من الحركات motions أما الــ Inverse kinematics فيحسب الحركات motions الضرورية للوصول إلى الموقع المطلوب.

و طبعا تم تحقيق و كتابة عدة طرق للقيام بذلك (كالعادة) . و لكن الأختبار يكون بواسطة برنامج رسومي Graphics مثل OpenGL لأنه الهدف التحقق أن الطريقة أو الخوارزمية تعمل بشكل صحيح .. ثم في مرحلة لاحقة يتم اختبارها على روبوت حقيقي ..و هذا رابط البرنامج و الكود المصدري(C++) له الرابط طبعا انزل إلى آخر الصفحة إلى العنوان ما قبل الأخير ...

طبعا بعد اختبار نجاح الخوارزمية أو الطريقة يجب تجريبها على روبوت حقيقي ...و انت بحاجة إلى toolkit مجموعة أدوات و محركات و البروسيسور و ...الخ .. لا خبرة لدي عن الموضوع سوى أنه يوجد العديد من Robot Operating Systems و الــ Real Time Operating Systems يمكن استخدامها و أخيرا هذا فيديو عن روبوت يعمل بالــ Linux Embedded System

ملاحظة : لم أجرب الكود المصدري هل يعمل أم لا ..

تم تعديل هذه المشاركة بواسطة فيصل الحربي في 13 أكتوبر 2011 في 01:29

1

لا إله إلا الله ... محمد رسول الله

لو كانت مشاركتي مفيدة و تريد تشجيعي على المزيد من العطاء , فضلا قم بتقييم المشاركة

المعرًف القديم : houssam11350_11350

من مواضيعي : ArabGenCode : مولد كود و إجراءات مخزنة و واجهات لجداول سيكوال سيرفر

#3

السلام عليكم

شكرا لك اخي على الاجابة التي افادتني بالتاكيد

و لكنني لن اجرب الخوارزمية على روبوت حقيقي

لكنني انا بصدد تطوير هذا النوع من الخوارزميات او اضافة شيء له

فانا اعمل على مشروع تخرج

#4

السلام عليكم ....

اقتباس
لكنني انا بصدد تطوير هذا النوع من الخوارزميات او اضافة شيء له

انصحك بقراءة أبحاث علمية عن الموضوع ...Papers

و بشكل عام هناك مواقع للبحث العلمي تنشر مجموعة من الأبحاث papers :

و اذكر منها :

IEEE

springerlink

acm

sciencedirect

siteseerx

و يوجد مواقع عبارة عن نشر أسماء الأبحاث فقط .. دون الملفات (باستثناء المجانية) ومنها

scholar.google.com

dblp

و رابط البحث المتقدم على الــ dblp هو رابط ..

بالتوفيق ...

1

لا إله إلا الله ... محمد رسول الله

لو كانت مشاركتي مفيدة و تريد تشجيعي على المزيد من العطاء , فضلا قم بتقييم المشاركة

المعرًف القديم : houssam11350_11350

من مواضيعي : ArabGenCode : مولد كود و إجراءات مخزنة و واجهات لجداول سيكوال سيرفر

#5

شكرا لك على الروابط

راح اقراها

لكن هل لديك فكرة عن كيفية برمجة اضلع و العضام لل humanoid

#6

السلام عليكم ...

اقتباس
لكن هل لديك فكرة عن كيفية برمجة اضلع و العضام لل humanoid

بصراحة لا فكرة ..

لكن في الرابط في المشاركة الأولى تم استخدام الــ OpenGL على ما اعتقد (أي 3D Graphics library) ... حيث يرسم الذراع في الإحداثيات المطلوبة (الثلاثية) ..

أما عن التفاصيل ... لا معلومات عندي ... يمكن ترجع للكود ربما تجد طريقة الرسم ...

و يوجد العديد من الــ Emulator and simulator للــ Robotics أو الــ Humanoid .. بعضها مجاني و الأخر غير مجاني .. و لا أعرف مدى صعوبة أو استحالة استخدامها في مشروعك....

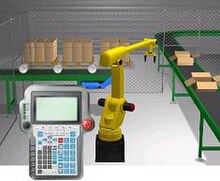
و هذا شكل الــ Robologix robotics simulator من الرابط (يبدو غير مجاني):

220px-RoboLogix4.jpg

تم تعديل هذه المشاركة بواسطة houssam11350_11350 في 10 أكتوبر 2011 في 11:06

1

لا إله إلا الله ... محمد رسول الله

لو كانت مشاركتي مفيدة و تريد تشجيعي على المزيد من العطاء , فضلا قم بتقييم المشاركة

المعرًف القديم : houssam11350_11350

من مواضيعي : ArabGenCode : مولد كود و إجراءات مخزنة و واجهات لجداول سيكوال سيرفر

#7

هل عندك خبرة فى ال inverse kinematics بحد ذاتها اى على الأقل عمل نموزج رياضى لحركة الروبوت

موضوع البرمجة اسهل كثيرا عند وجود الخوارزمية

موقع البرنامج

مبارك لشعب تونس photo-thumb-42837.png

#8

السلام عليكم ..

اقتباس
هل عندك خبرة فى ال inverse kinematics بحد ذاتها اى على الأقل عمل نموزج رياضى لحركة الروبوت

بصراحة .. أنا ليس عندي خبرة ..

المفروض كاتب الموضوع الأساسي .. يفيدنا ..

لا إله إلا الله ... محمد رسول الله

لو كانت مشاركتي مفيدة و تريد تشجيعي على المزيد من العطاء , فضلا قم بتقييم المشاركة

المعرًف القديم : houssam11350_11350

من مواضيعي : ArabGenCode : مولد كود و إجراءات مخزنة و واجهات لجداول سيكوال سيرفر

#9

انا عندى كتاب يتحدث عن ال inverse kinematics لكنه يحتاج الى مهارات فى الرياضة من دارسة وخصوصا فيما يخص ال trigonometric functions وال linear algebra

وايضا فيما يخص تقنية تسمى ال adaptive control لكن فقط لزراع الروبوت

موقع البرنامج

مبارك لشعب تونس photo-thumb-42837.png

#10

الفيديو السابق كان آخر تصميم للتحكم فى روبوت لى

لكن لم يتم استخدام ال Inverse kinematics للتحكم فى الحركة لاحظ الفرق بينه وبين روبوتات اخرى تستخدم التكنيك السابق

موقع البرنامج

مبارك لشعب تونس photo-thumb-42837.png

مواضيع مشابهة